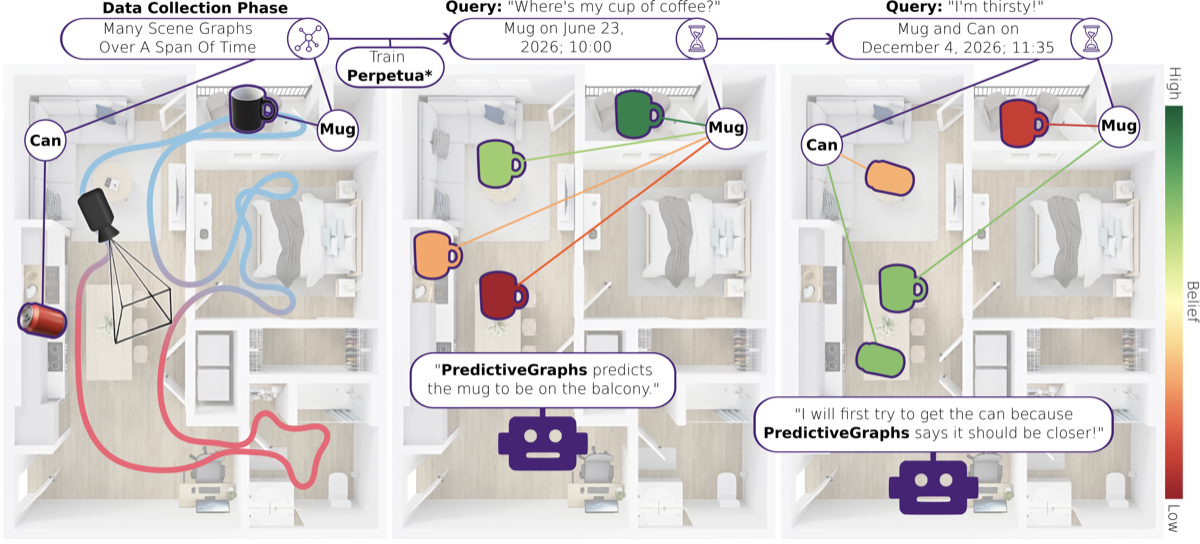
Predictive Spatio-Temporal Scene Graphs for Semi-Static Scenes

People

Miguel Saavedra-Ruiz

    Miguel Saavedra-Ruiz


Advisor: Liam Paull    
Charlie Gauthier

    Charlie Gauthier


Advisor: Liam Paull    
Kumaraditya Gupta

    Kumaraditya Gupta


Advisor: Liam Paull    
Shima Shahfar

    Shima Shahfar


Advisor: Liam Paull    
Steven Parkison

    Steven Parkison


Advisor: Liam Paull    
Interests: SLAM, optimization, robotic perception, and lukewarm coffee
Current Position: Robotics researcher at the Institut de Recherche d'Hydro Québec (IREQ)
Liam Paull

    Liam Paull


Interests: Robot perception, uncertainty, sim2real, and robot benchmarking

Department of Computer Science and Operations Research | Université de Montréal | Mila